viernes, 10 de febrero de 2017

Trabajo de laboratorio funciones

FUNCIONES
CODIFICACIÓN C++
#include <iostream>
#include <math.h>
using namespace std;

//Declaracion publica
double PI=3.141592, R1, R, x, y, phi,PHI1, PHI2, R2;
double X1, Y1, X2, Y2;

int ConvP_R (double n1, double n2); //Declaracion de la funcion
int ConvR_P (double n1, double n2);
double SUMA(double n1, double m1, double n2, double m2);// declaracion de la funcion
double DIVIDE(double n1, double m1, double n2, double m2); // declaracion  de la funcion
double MULTIPLICACION(double X1, double Y1, double X2, double Y2);//Declaracion de la funcion
int main ()
{
    int Opcion;
    do
    {
    cout<<"********MENU********* \n";
    cout<<"1)Convertir Polares a Reales \n";
    cout<<"2)Convertir Reales a Polares \n";
    cout<<"3)Suma de fasores \n";
    cout<<"4)Division de fasores \n";
    cout<<"    Ingrese una Opcion <>: "; cin>>Opcion;
   
    switch (Opcion)
          {
              case 1:     
              {
                   cout<<"ingrese el Radio:"; cin>>R;
                   cout<<"ingrese el Angulo:"; cin>>phi;
                   ConvP_R (R, phi); //INVOCACION DE LA FUNCION (1)
              }break; // fin del caso 1
   
              case 2:     
              {
                   cout<<"ingrese la abcisa: "; cin>>x;
                   cout<<"ingrese la ordenada: "; cin>>y;
                   ConvR_P (x, y); //INVOCACION DE LA FUNCION (2)
              }break; // fin del caso 2
             
              case 3:    
              {
                   cout<<"ingrese X1: "; cin>> X1;
                   cout<<"ingrese Y1: "; cin>> Y1;
                   cout<<"ingrese X2: "; cin>> X2;
                   cout<<"ingrese Y2: "; cin>> Y2;
                   SUMA(X1, Y1, X2, Y2); //INVOCACION DE LA FUNCION 3
              }break; // fin del caso 3
              }//fin del switch

} while(Opcion!= 0);// fin del do while

system ("pause");
return 0;
}//Fin del Programa

//ZONA DE FUNCIONES
int ConvP_R (double n1, double n2)
{
//S       R1
//180     pi
        R1=(n2 * PI)/180;
        x= n1*cos(R1);
        y= n1*sin(R1);
       
cout<<"El valor de x="<< x << endl;
cout<<"El valor de y="<< y << endl;
}

int ConvR_P (double m1, double m2)
{
     //x=4    y=3
     R=sqrt(pow(m1,2) + pow(m2,2));
     phi=atan(m2/m1);
// s     R
// 180   PI
R1 = (180 * phi)/PI;
               
cout<<"El valor del Radio es= "<< R << endl;
cout<<"El valor de Angulo es = "<< R1 <<endl;
}//fin de R--> P

double SUMA(double n1, double m1, double n2, double m2)
{
 x= (n1 + n2);
 y= (m1 + m2);

 cout<<"el vector es: " << x <<" + j" << y << endl;

       }// fin de suma

domingo, 5 de febrero de 2017

TOMA DE DECISIONES

RESISTENCIA DE MATERIALES 
La resistencia de materiales es el estudio de las propiedades de los cuerpos sólidos que les permite resistir la acción de las fuerzas externas, el estudio de las fuerzas internas en los cuerpos y de las deformaciones ocasionadas por las fuerzas externas. A diferencia de la Estática, que trata del estudio de las fuerzas que se inducen en las diferentes componentes de un sistema, analizándolo como cuerpo rígido, la Resistencia de Materiales se ocupa del estudio de los efectos causados por la acción de las cargas externas que actúan sobre un sistema deformable.
Un modelo de resistencia de materiales establece una relación entre las fuerzas aplicadas, también llamadas cargas o acciones, y los esfuerzos y desplazamientos inducidos por ellas. Generalmente las simplificaciones geométricas y las restricciones impuestas sobre el modo de aplicación de las cargas hacen que el campo de deformaciones y tensiones sean sencillos de calcular.

Para el diseño mecánico de elementos con geometrías complicadas la resistencia de materiales suele ser insuficiente y es necesario usar técnicas basadas en la teoría de la elasticidad o la mecánica de sólidos deformables más generales. Esos problemas planteados en términos de tensiones y deformaciones pueden entonces ser resueltos de forma muy aproximada con métodos numéricos como el análisis por elementos finitos.
 DEFORMACIÓN :

La deformación es el cambio en el tamaño o forma de un cuerpo debido a esfuerzos internos producidos por una o más fuerzas aplicadas sobre el mismo o la ocurrencia de dilatación térmica.
Las Deformaciones del Material pertenecen al grupo de las denominadas lesiones mecánicas. Son consecuencia de procesos mecánicos, a partir de fuerzas externas o internas que afectan a las características mecánicas de los elementos constructivos. En el caso de las deformaciones, son una primera reacción del elemento a una fuerza externa, al tratar de adaptarse a ella.
La mecánica de los sólidos deformables estudia el comportamiento de los cuerpos sólidos deformables ante diferentes tipos de situaciones como la aplicación de cargas o efectos térmicos. Estos comportamientos, más complejos que el de los sólidos rígidos, se estudian en mecánica de sólidos deformables introduciendo los conceptos de deformación y de tensión mediante sus aplicaciones de deformación.Una aplicación típica de la mecánica de sólidos deformables es determinar a partir de una cierta geometría original de sólido y unas fuerzas aplicadas sobre el mismo, si el cuerpo cumple ciertos requisitos de resistencia y rigidez. Para resolver ese problema, en general es necesario determinar el campo de tensiones y el campo de deformaciones del sólido.
Monografias.com
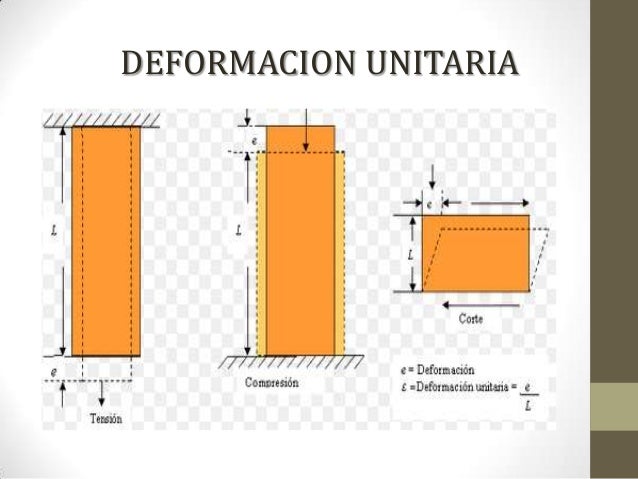
 Deformación Longitudinal o Unitaria:                                                                                        Se define como el cociente entre la deformación y su dimensión inicial.                                                                                            
El módulo de Young o módulo de elasticidad longitudinal es un parámetro que caracteriza el comportamiento de un material elástico, según la dirección en la que se aplica una fuerza
También se define como el cociente entre la deformación y su dimensión inicial.

EL=  ∆L/Lo                       

O=F/A                               E=O/ EL           Donde E: Módulo de Young


Esfuerzo(O).- es la relación entre la fuerza o carga aplicada a un sólido sobre un Área.
Image result for deformacion logitudinal

  • Deformación Unitaria por Cizalladura o corte:
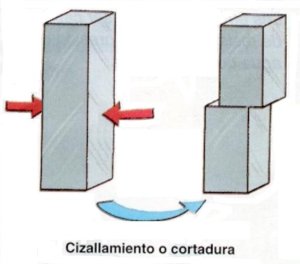
Es la deformación lateral de un cuerpo causada por un esfuerzo cortante, que se define como la tangente del ángulo de distorsión de la deformación. También llamada deformación tangencial unitaria, distorsión angular unitaria.
Esta deformación se produce cuando se aplican fuerzas opuestas a las 2 caras contrarias del cuerpo, traduciéndose un desplazamiento de planos paralelos en la dirección de la fuerza.


Ec=∆x/L                TgФ=∆x/L              Oc=n. Ec           Donde n: Módulo de Rigidez
Image result for deformacion por  cizalladura o corte

CODIFICACIÓN C++ 
#include<iostream> using namespace std ; int main () { int opcion; cout << "menu\n"; cout << "1)esfuerzo \n"; cout << "2)deformacion longitudinal\n"; cout << "3)deformacion por cizalladura\n"; cout << "4)modulo de young\n"; cout << "...elija una opcion";cin>>opcion; switch(opcion) { case 1: { int F,A; double O; cout<<"fuerza: ";cin>>F; cout<<"area: ";cin>>A; { O= F/A ; cout<<"el esfuerzo es: "<< O << endl; } }; break; case 2: { int Lo,L; double EL; cout<<"ingrese longitud inicial Lo: ";cin>>Lo; cout<<"ingrese variacion de longitud L: ";cin>>L; { EL= L/Lo ; cout<<"la deformacion longitudinal es: "<< EL << endl; } };break; case 3: { int x,L ; double Ec; cout<<"ingrese variacion de desplazamiento x: ";cin>> x; cout<<"ingrese la longitud L: ";cin>> L; Ec=x/L ; cout<<"la deformacion por cizalladura: "<< Ec << endl; };break; case 4: { int O, EL; double E ; cout<<"ingrese esfuerzo O: ";cin>>O; cout<<"ingrese deformacion longitudinal EL : ";cin>>EL; E=O/ EL; cout<<"el modulo de young es: "<< E << endl; };break; }//fin del switch system ("pause"); return 0; }//fin del programa